关于 Forge
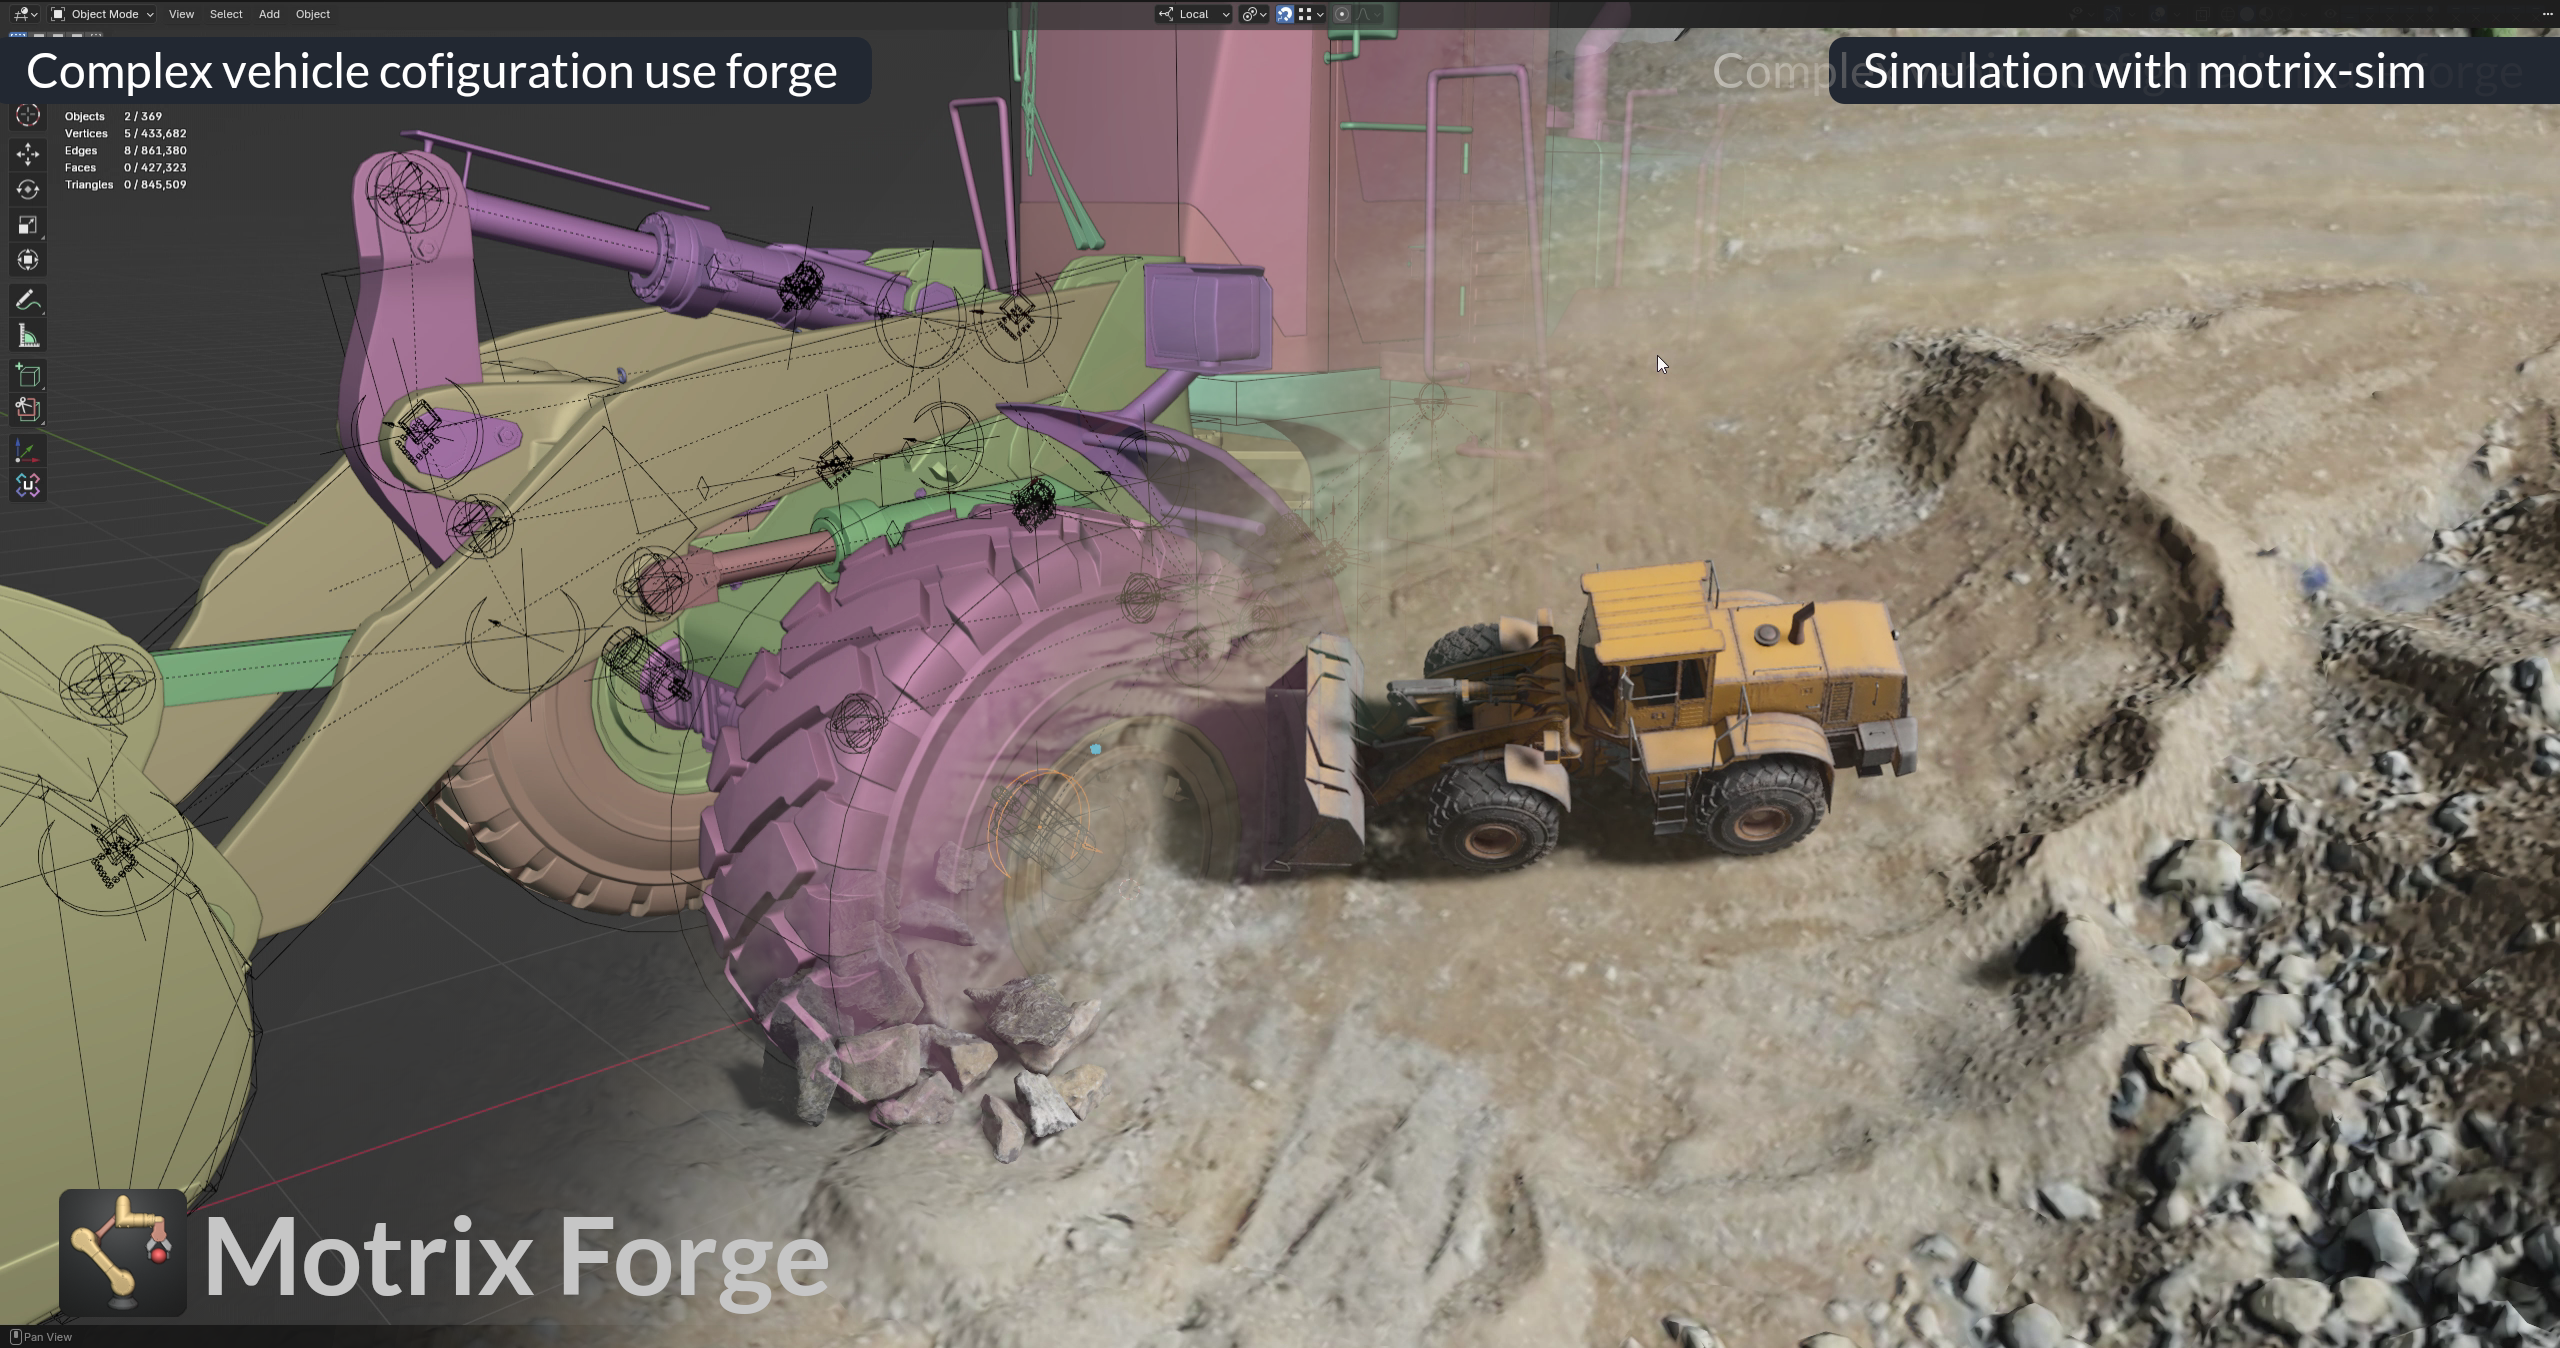
Forge 是面向铰接多体系统的可视化场景创作工具,用于高效创建、编辑、检查和配置 MJCF XML 场景,描述系统的运动学结构、惯性属性、视觉几何、碰撞几何、执行器与传感器。它为 MJCF 场景提供可视化编辑能力,通过 Blender 中的模型层级、属性面板和 Gizmo,简化机器人、机构及其作业环境的创建与配置,并支持场景导入和导出,衔接后续仿真流程。
Forge 的核心是运行在 Blender 中的 Forge 插件及其配套的 MCP Server。插件负责场景建模与实际操作;可选的 MCP Server 通过 MCP 将这些能力提供给 Codex、Claude Code 等 AI Agent,支持自动化创建、修改、检查和导入导出场景。
从这里开始
| 你想做什么 | 阅读页面 |
|---|---|
| 在 Blender 中安装并启用 Forge | 安装 Forge |
| 配置预览、MCP Bridge、依赖与自动启动 | 配置 Forge |
| 查找界面按钮、模型属性和操作流程 | 使用手册 |
| 修改插件、MCP 服务或文档,运行测试 | 开发 Forge |
| 通过 AI Agent 操作 Blender 场景 | MCP 安装指南 |
| 观看建模、仿真衔接和 Agent 自动化演示 | 应用案例与视频 |
可以做什么
- 搭建模型层级:创建 Link、Joint、Visual、Collider、Site 和 Inertial,配置父子关系与根节点。
- 编辑模型参数:通过侧栏、属性面板和视口 Gizmo 调整几何形状、材质、关节及硬件属性。
- 配置仿真元素:创建执行器、传感器、肌腱、约束、接触、灯光和相机。
- 检查几何与惯量:检查网格,使用 CoACD 分解凸包,从 Visual 或 Collider 计算质量、质心和惯量。
- 往返编辑场景:导入已有 MJCF,编辑后导出 XML 和关联资源,同时保存
.blend工程。 - 接入自动化:通过可选的 MCP 服务让 Agent 查询场景、调用 Forge Operator 并执行导入导出。
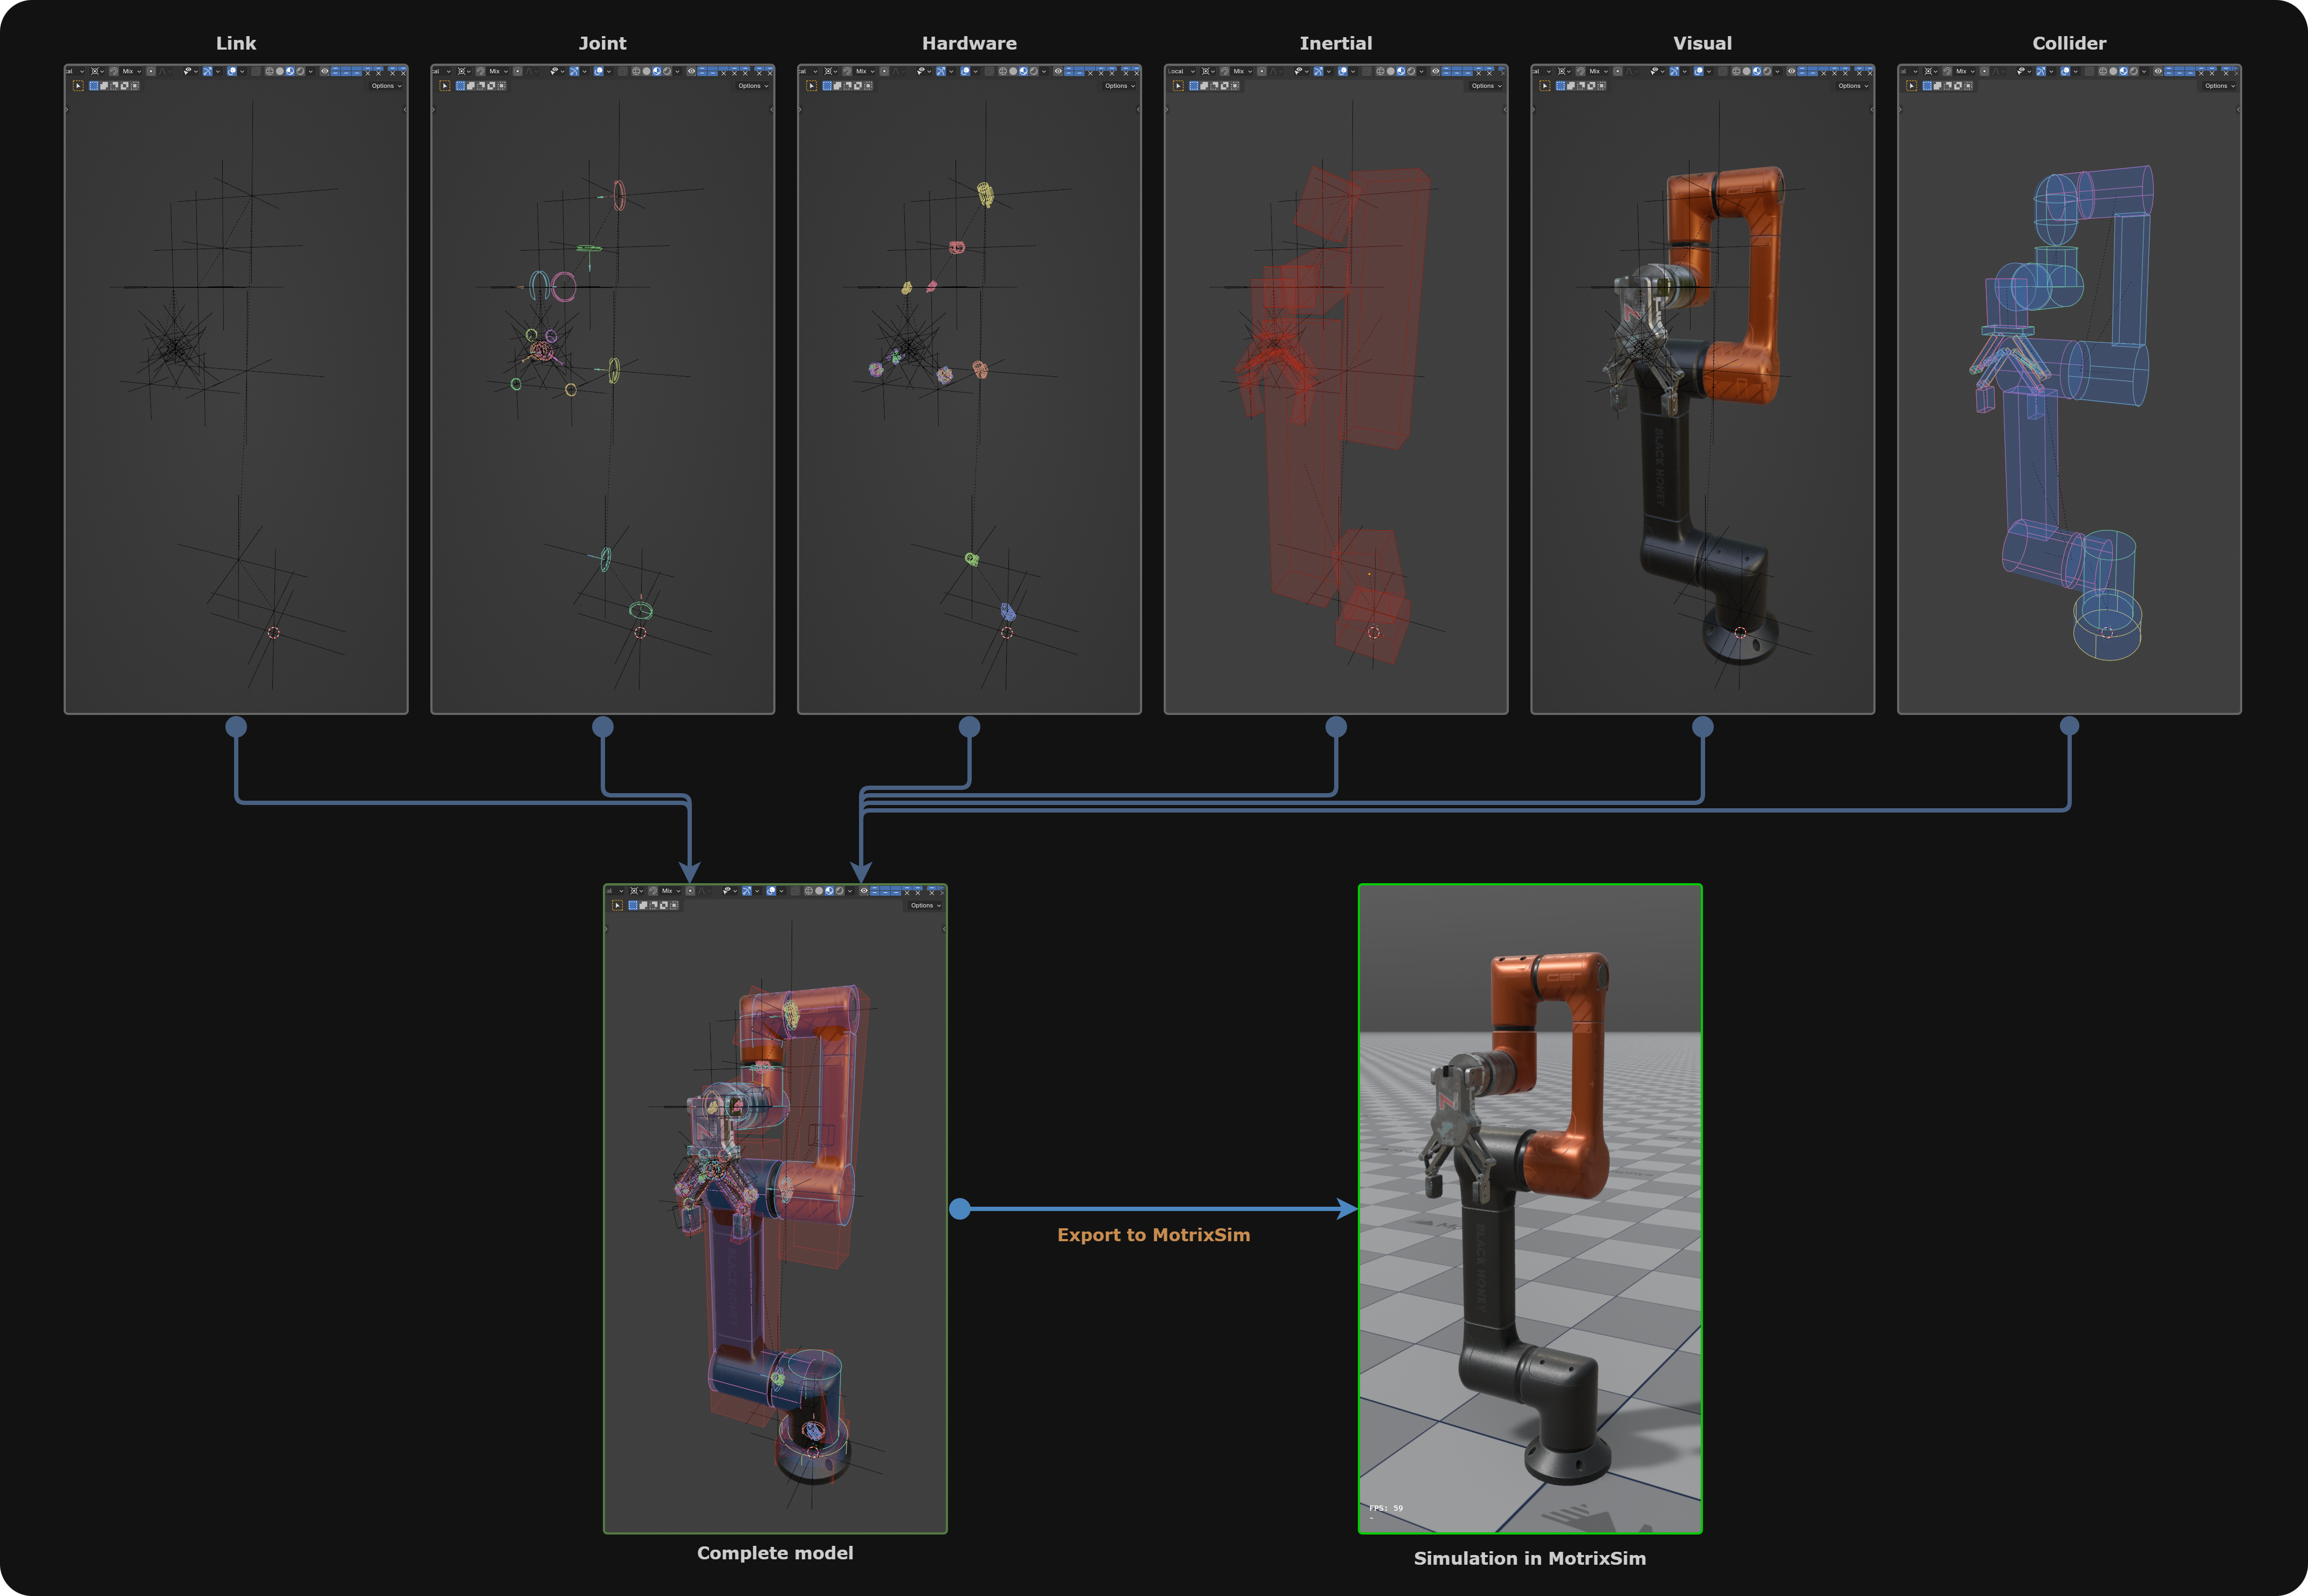
下图以机械臂为例,展示 Link、Joint、Hardware、Inertial、Visual 和 Collider 如何共同组成完整模型,并在导出后进入 MotrixSim 仿真。
工作方式
- 在 Blender 中创建或导入几何对象。
- 将对象定义为 Forge 模型类型,建立 Link 层级。
- 配置碰撞体、关节、执行器和传感器等元素。
- 检查几何,计算惯量,并确认模型属性。
- 导出 MJCF XML 和资源,交给仿真环境使用。
详细操作从界面总览开始。Forge 提供建模与场景配置能力,仿真在导出后的目标环境中进行。
插件与 MCP 服务
| 组件 | 运行位置 | 作用 |
|---|---|---|
| Forge 插件 | Blender 进程 | 提供 UI、模型数据、Operator、导入导出和 MCP Bridge |
| Forge MCP Server(可选) | Agent 侧 Python 进程 | 通过 stdio 向 Agent 暴露工具,再通过 TCP 调用 Blender Bridge |
只使用 Blender 界面建模时,安装插件即可。需要 Agent 自动化时,再配置 MCP 服务;实际操作场景的 Blender 实例必须已启用 Forge。
使用这份文档
左侧依次提供关于 Forge、安装 Forge、配置 Forge、开发 Forge,以及案例和完整的使用手册,右侧显示本页目录。使用左下角的语言选择切换到同一页面的英文版本,主题按钮可切换浅色和黑色外观。
需要离线修改或预览文档时,参阅本地预览。