第 4 章:Model Define — 运动学与实例
4.1 Kinematics 分组布局
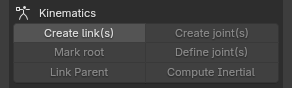
| 按钮 | Operator ID | 可用条件 |
|---|---|---|
| Create link(s) | forge.create_link |
未选择;所选对象均属于 Link/Frame/Replicate;或均属于 Visual/Collider |
| Create joint(s) | forge.create_joint |
所选对象均为 Link |
| Mark root | forge.mark_root_link |
所选对象均为 Link、Frame 或 Replicate |
| Define joint(s) | forge.define_joint_type |
所选对象均为 Joint |
| Link Parent | forge.define_parent |
活动对象和其他所选对象满足合法父子类型 |
| Compute Inertial | forge.create_inertial |
所选对象均为 Link |
| Mark Instance Link | forge.mark_instance_link |
所选对象均为 Link(使用规则见 4.7) |
| Set instance idname | forge.set_instance_idname |
所选对象均为 Link、Frame 或 Visual(只修改其中未标记 INSTANCE_LINK 的 Link) |
4.2 创建 Link
Create link(s)
- 未选择对象:创建顶层 Link。
- 选择 Link/Frame/Replicate:为每个对象创建子 Link。
- 选择 Visual/Collider:根据所选几何对象创建 Link。
Shift + 点击:反向父子关系——在所选 Link/Frame/Replicate 的位置和朝向创建新的父 Link,并把所选对象改为该 Link 的子对象。与 Create frame(s) 的Shift + 点击行为一致。
创建完成后,新 Link 会成为当前选择。无弹窗。
4.3 创建与定义 Joint
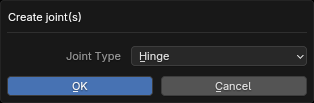
Create joint(s)
为每个所选 Link 创建 Joint。类型为 Free、Ball、Slide、Hinge,默认为 Hinge。
弹窗:
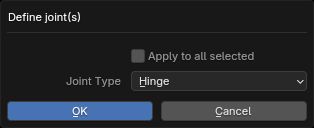
Define joint(s)
- 弹窗以活动 Joint 的类型为初始值,默认只修改活动对象;
- 勾选 Apply to all selected 后修改全部所选 Joint。
- 类型变更时会同步更新 Joint 的显示形状。
弹窗:
4.4 Link Parent
Link Parent 始终把活动对象作为父对象,无弹窗:
- 活动对象为 Link、Frame 或 Replicate,其他所选对象必须都是允许的 Link 子元素:
- Link、Frame、Replicate、Visual、Collider、Joint、Site、Light、Camera、Attach
- 活动对象为 Visual 时该操作不可用:Collider 应与 Visual 同级挂在 Link 之下,Collider 套在 Visual 里不会导出。
- 被移动的 Visual 原有子对象(例如仍绑定到它的 Collider)会先重新挂到新的活动父对象下,从而修复旧的 Collider 套 Visual 层级。
- 被重新挂接的对象会同时移入其模型类型对应的集合 —— Visual 进
Visual,Collider 进Collider,以此类推。在世界根下创建的对象位于World,挂接后才移出。
操作步骤:
- 先选择需要移动的子对象。
- 最后选择目标父对象,使其成为活动对象。
- 点击 Link Parent。
4.5 Compute Inertial
选中一个或多个 Link,点击 Compute Inertial。弹窗包含:
| 参数 | 默认值 | 作用 |
|---|---|---|
| Inertial Model Type | Visual | 选择以 Visual 或 Collider 作为计算来源 |
| Check Geometry | 关闭 | 计算前检查所收集几何的有效性;检查失败则跳过该 Link |
- 收集所选类型的直接子对象,并递归进入 Frame 子层级;不会进入子 Link 的层级,也不会混用 Visual 和 Collider。
- Box / Sphere / Cylinder / Capsule 根据形状参数直接计算实体质量和惯量,无需 TetGen;会计入世界变换中的缩放(包括非均匀缩放)、镜像及父级引入的剪切。
- Mesh 使用应用修改器后的网格,经 TetGen 四面体化计算;需要安装 TetGen,并提供可用于体积计算的有效网格。
- 密度默认取每个对象的
Forge_Geometry.density;若第一个材质槽的材质含density自定义属性,则优先使用材质密度。 - 多个几何对象的质量、质心和惯量会合并。计算成功后,在 Link 下新建 Inertial 并选中;不会替换已有 Inertial,重复计算前应先清理旧对象。
- 找不到匹配几何、启用检查后检查失败或惯量计算失败时,该 Link 不会生成新的 Inertial;错误详情见报告区域。
推荐流程:确认几何类型、尺寸和密度,选择 Link,在弹窗选择 Visual / Collider;需要计算前检查时启用 Check Geometry。独立的 Check Mesh(s) 按钮仍只接受 Visual。
惯量预览
Inertial 使用与质量和对角惯量等效的长方体显示,位置为质心、方向为惯性主轴。修改质量或惯量会更新显示;其显示尺寸不受 Gizmo display size 控制。物理位置和旋转相对于父 Link 保存,显示用缩放不写入 MJCF 惯量位姿。
4.6 Mark root
给没有父对象的所选 Link/Frame/Replicate 写入 Root Link 标记。有父对象的将断开父子链接并标记,并会显示警告。无弹窗。
4.7 Instance 使用规则
Instance 用于把同一个 Link 子树(如夹爪、车轮)复用到多个位置:被标记的 Instance Link 只作为"模板"提供内容,导出时它的子物体会自动写入各个引用它的 Link 之下。
对应 Kinematics 下方独立的 Instance 分组,包含三行:Mark Instance Link 按钮、Instance 字段、Set instance idname 按钮。
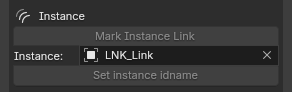
概念
| 名称 | 标记 | 说明 |
|---|---|---|
| Instance Link(实例源) | INSTANCE_LINK 自定义属性 |
由 Mark Instance Link 写入 / 再次点击取消;导出时不作为 <body> 出现;未被引用时完全不导出(含资产) |
| 占位 Link | INSTANCE_IDNAME 自定义属性 |
由 Instance 字段 + Set instance idname 写入;保留自己的 Link(名字、位姿、属性),子物体被替换为 Instance Link 的子树副本 |
| Instance 字段 | Forge_Props.instance_body |
选择列表只列出已标记的 Instance Link |
使用步骤
- 在场景中搭建一个模板 Link(含 Joint、Visual、子 Link 等),放在世界根层级并保持可见。
- 选中模板 Link,点击 Mark Instance Link(打上
INSTANCE_LINK标记;再点一次则取消)。 - Instance 字段中选择该模板。
- 选中一个或多个占位 Link 并且未被标记为
INSTANCE_LINK(通常是在目标父级下新建的空 Link),点击 Set instance idname 写入INSTANCE_IDNAME;Instance 字段为空时点击会清除所选 Link 的引用。 - 正常导出(见第 8 章)。
导出规则
- Instance Link 本体不导出为
<body>;被占位 Link 引用时,其子树的 mesh、材质资产会随副本导出; - 未被任何占位 Link 引用的 Instance Link 完全不导出——不写
<body>,也不导出其子树的任何资产(显示警告)。 - 每个占位 Link 导出自己的
<body>(名字、pos、quat、属性),子物体替换为模板子树的完整副本: - 副本内所有元素名自动加前缀
<占位 Link 名>_(如grip_l_finger),多份副本之间不会重名;名称仍冲突时自动追加_inst后缀; - 副本内 Camera / Light 的
target引用会同步改名; - 模板子树的 mesh、材质资产只导出一份,被所有副本共享。
- 占位 Link 自己的子物体不会导出,也不参与资产收集。
- 全局段(
actuator、sensor、tendon、equality、contact)不会按副本复制,也不要引用 Instance Link 内部的元素名。
注意事项
INSTANCE_IDNAME保存的是对 Instance Link 对象的引用而非名称,因此重命名模板后引用依然有效;旧文件中保存为名称的标记在导出时也能被识别。INSTANCE_IDNAME指向的对象被删除或不再是 Link 时,该占位 Link 回退为普通导出并显示警告。- 已标记为 Instance Link 的 Link 不能再被设置
INSTANCE_IDNAME(会跳过并显示警告);模板子树内部的INSTANCE_IDNAME标记在复制时会被忽略(副本是纯内容拷贝)。 - 嵌套在模板子树内部的 Instance Link 不会作为
<body>复制进副本,其内容仍只经由引用它的占位 Link 导出(未被引用则不导出)。 - Instance 标记是 Blender 侧的创作概念,重新 Import MJCF 不会还原。
MCP 调用
forge_mark_instance_link(select=["gripper"])                  # 标记 / 取消标记模板
forge_set_scene_property(group="forge_props", values={"instance_body": "gripper"})
forge_set_instance_idname(select=["arm_l", "arm_r"])          # 占位 Link 写入引用