第 8 章:导入与导出
8.1 Import
Import 面板用于从 MJCF XML 重建 Blender 场景。
网格资产可以引用 OBJ、STL 或 GLB 文件。GLB 资产只接受单个 Mesh 对象,相机、灯光、空节点等其他元素会被丢弃。Mesh 节点变换会烘焙到网格中,并保留文件坐标与 UV,支持 Forge 导出后再导入。MJCF 的 mesh scale 在此基础上应用;材质使用 MJCF 定义,不使用 GLB 内嵌材质。文件缺失、格式不支持或 GLB 包含零个或多个 Mesh 对象时,会在资产加载阶段明确报错。
Operator ID: forge.import_mjcf
GLB 导入和导出需要启用 Blender 的 glTF 2.0 插件(io_scene_gltf2)。未启用时会提示在 Edit > Preferences > Add-ons 中启用;导入会在清空场景前停止,导出会在写文件或修改网格前停止。OBJ/STL 导入、OBJ 导出以及仅更新 XML 不受此依赖限制。
弹窗:
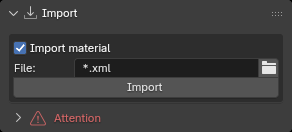
使用步骤:
- 在 File 中选择 MJCF XML 文件;
- 根据需要开启 Import material;
- 点击 Import。
Import 是 modal 操作,会显示整体进度和当前阶段的子进度。导入前请保存当前工作:Import 会清理当前场景对象、集合、非主场景及无主数据,然后重新建立模型。
如果 Forge Library 不存在或路径失效,Forge 会尝试从插件的 lib/assets 目录重新配置;失败时操作会取消。
8.2 Export
Export 面板用于把当前 Forge 场景导出为 MJCF XML。
Operator ID: forge.export_mjcf
弹窗:
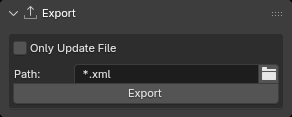
参数:
- Only Update File:仅更新 MJCF 文件内容,跳过外部资产文件的重新写出;
- Path:导出目标路径。未输入
.xml时,文件选择器会自动补齐;
通过 MCP 调用 forge_export_mjcf 时,如果目标文件已经存在,工具默认拒绝覆盖;确认需要覆盖时显式传入 overwrite=True。UI Operator forge.export_mjcf 则按当前文件选择器路径执行写出。
Export 会按“收集资产 → 写出图像、Height Field、Visual/Collider 网格 → 写入 MJCF 各 section → 写文件”的阶段执行,并显示主进度与子进度。
当导出的网格资产是空网格时将会忽略。
导出会从 World、Link、Frame、Visual、Collider 集合,以及 Replicate 及其子集合中收集模型对象:集合内无父对象的对象作为根,再沿父子层级收集其子对象。因此根 Link 即使位于 Link 或 Frame 集合中也会被导出。
如果 World 使用连接到环境纹理的 Environment Texture,Export 会将其写为 MJCF 的 <texture type="envhdr">;Import 会把该纹理恢复到主场景的 World。
棋盘格材质导出为 MJCF 原生二维内置 checker 贴图,不生成外部图像文件。开启 Import material 后,导入会恢复颜色、重复次数和 Blender 材质节点。创建参数与支持的节点连接方式见创建棋盘格材质。
Instance(实例复用)的标记与导出规则见第 4.7 节:Instance Link 只提供资产,其子物体在导出时写入各占位 Link 之下。
导出路径可为绝对路径,也可使用相对于当前 .blend 文件的路径。导出前应确认目标目录存在且有写权限。
8.3 脚本与 MCP
Import、Export、Attach、Include 都是 modal Operator,调用后会先返回 RUNNING_MODAL。脚本或 MCP 客户端应等待对应状态结束:
- Import:
Forge_Props.is_importing; - Export:
Forge_Props.is_exporting; - Attach:
Forge_Props.is_attaching; - Include:
Forge_Props.is_including。
通过 MCP 时优先使用 forge_import_mjcf、forge_export_mjcf、forge_create_attach 和 forge_create_include,这些工具会负责设置路径、等待 modal 操作完成并返回结果。
8.4 惯量导入与导出
导入 <inertial fullinertia="..."> 时,Forge 将 Link 坐标轴下的完整张量分解为主轴姿态和对角惯量。导出在存在非零对角惯量时写入 pos、mass、quat 和 diaginertia,不会同时写出 fullinertia。因此导入的 fullinertia 可在再次导出时变为等效的 quat + diaginertia 表达。
惯量位姿使用相对于 Link 的物理变换,视口等效长方体的显示缩放不影响导出。Mesh Collider 导入后使用线框显示,并可通过 Collider Preview 查看半透明表面。