第 5 章:Model Define — 硬件
5.1 Hardware 分组布局
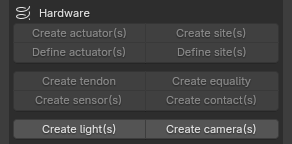
Hardware 从上到下包括 Create Actuator/Site、Define Actuator/Site、Create Tendon/Equality、Create Sensor/Contact、Create Light/Camera。
5.2 Actuator
Create actuator(s)
Operator ID: forge.create_actuator
弹窗:
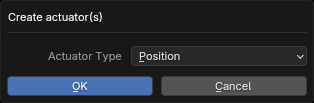
所选对象必须全部为 Link、Joint 或 Tendon。Forge 为每个目标创建一个 Actuator,类型为 General、Motor、Position、Velocity 或 Adhesion,默认为 Position。
Define actuator(s)
Operator ID: forge.define_actuator_type
弹窗:
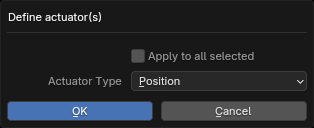
所选对象必须全部为 Actuator。默认只修改活动对象;勾选 Apply to all selected 后批量修改。
5.3 Site
Create site(s)
Operator ID: forge.create_site
弹窗:
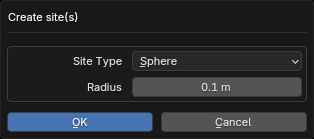
所选对象必须全部为 Link。Forge 为每个 Link 创建一个 Site;类型可选 Box、Capsule、Cylinder、Sphere,并可设置 Size、Radius 或 Height。
Define site(s)
Operator ID: forge.define_site_type
弹窗:
所选对象必须全部为 Site。可修改为 Box、Capsule、Cylinder 或 Sphere;默认只修改活动 Site,可用 Apply to all selected 批量修改。
5.4 Create Tendon
Operator ID: forge.create_tendon
弹窗:
至少选择两个 Joint,且全部必须为 Slide 或 Hinge。Forge 按选择顺序把这些 Joint 组成一个 Fixed Tendon。
5.5 Create Equality
Operator ID: forge.create_equality
弹窗:
必须恰好选择两个同类对象:
- 两个 Link 或两个 Site:可选 Connect、Weld;
- 两个 Joint:只可选 Joint Equality。
第一个选择对象是 Target 1,同时也是新 Equality 对象的父对象;第二个是 Target 2。
5.6 Create Sensor(s)
Operator ID: forge.create_sensor
弹窗:
Sensor Type 会根据选择动态变化:
- Link:Body Sensor(Frame 系列、Contact、Subtreecom/Subtreelinvel/Subtreeangmom);勾选 Use Xbody 后仅 Frame 系列,勾选 Use Subtree 后仅 Contact。
- Joint:只提供 Joint 支持的 Sensor;Joint 不能作为 Frame Sensor 的 Target/Reference。
- Site、Visual/Collider、Camera:提供对应目标类型支持的 Sensor。
- 恰好选择两个兼容对象时可启用 Use Reference;第一个是 Target,第二个是 Reference。
注意:
- Use Xbody 与 Use Subtree 互斥;
- 切换 Reference/Xbody/Subtree 会重置 Sensor Type;
- 下拉框显示
None表示当前组合没有合法 Sensor。
5.7 Create Contact
Operator ID: forge.create_contact
弹窗:
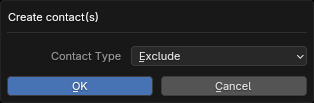
- 至少选择两个 Link:创建 Exclude。
- 至少选择两个 Visual/Collider/Plane/Height Field:创建 Pair。
- 选择超过两个对象:为所有对象两两组合创建 Contact。
每个 Contact 的第一个目标也是其父对象。
5.8 Light
Operator ID: forge.create_light
弹窗:
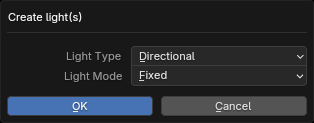
未选择对象或所选对象全部为 Link 时可用。类型:无选择时为 Directional、Spot、Point(默认 Directional),选择 Link 时仅 Spot、Point(默认 Spot);模式:选择 1~2 个 Link 时为全部五种(默认 Targetbody),无选择或选择 ≥3 个 Link 时仅 Fixed、Track、Trackcom(默认 Fixed)。
- 无选择:在 3D Cursor 位置创建 World Light。
- 普通跟踪模式:为每个所选 Link 创建子 Light。
- 选择一个 Link 并使用 Targetbody/Targetbodycom 模式:在 3D Cursor 位置创建 World Light,并以该 Link 为目标。
- 选择两个 Link 并使用 Targetbody/Targetbodycom 模式:第一个是 Light 的位置(父对象),第二个是目标,创建单个 Light。
5.9 Camera
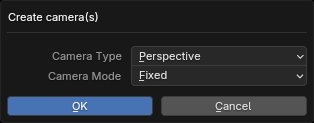
弹窗:
Operator ID: forge.create_camera
未选择对象或所选对象全部为 Link 时可用。类型为 Perspective 或 Orthographic;模式:选择 1~2 个 Link 时为全部五种(默认 Targetbody),无选择或选择 ≥3 个 Link 时仅 Fixed、Track、Trackcom(默认 Fixed)。
- 无选择:在 3D Cursor 位置创建 World Camera。
- 普通跟踪模式:为每个所选 Link 创建子 Camera。
- 选择一个 Link 并使用 Targetbody/Targetbodycom 模式:在 3D Cursor 位置创建 World Camera,并以该 Link 为目标;其他模式为该 Link 创建子 Camera。
- 选择两个 Link 并使用 Targetbody/Targetbodycom 模式:第一个是 Camera 的位置(父对象),第二个是目标,创建单个 Camera。